核心技术

安全为先(Safety First)的理念贯穿小马智行技术研发的每处细节。我们创造先进的技术范式,自研世界模型让虚拟司机开得更好;我们坚持自动驾驶零部件100%车规级标准,确保整车性能更稳定;我们搭建全面的冗余架构,安全保障面面俱到;我们关注车队运营安全,让自动驾驶触手可及,需要的是由无数台无人车组成的车队始终安全运营。

·先进的技术范式·

虚拟司机(Virtual Driver)

驾驶安全性表现比人类驾驶高出10倍+

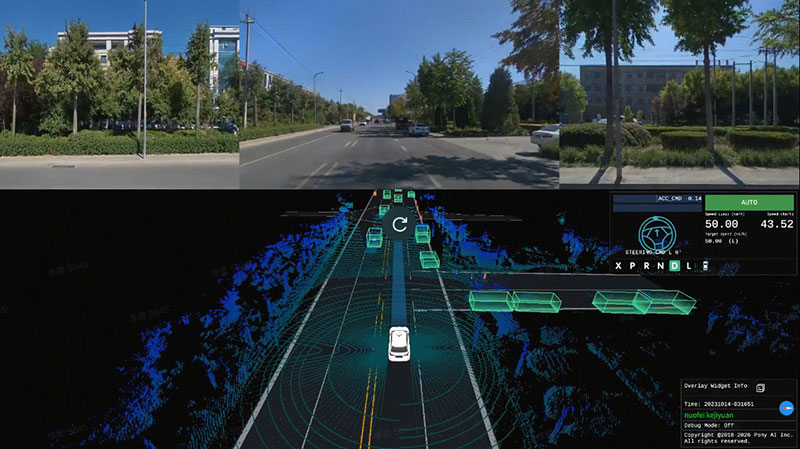
小马智行致力于打造适用于各类车型及应用场景的自动驾驶系统虚拟司机™(Virtual Driver),在出行和物流领域,我们都能提供安全、可靠、先进的自动驾驶技术。

L4级虚拟司机 VS L2级辅助驾驶

L4级虚拟司机

小马智行虚拟司机具备先进的L4级自动驾驶能力。L4级自动驾驶又称无人驾驶,全程由系统驾驶车辆,无需人类驾驶。

L2级辅助驾驶

系统承担协助支持角色,辅助人类完成驾驶,仍需人类驾驶员坐在驾驶位,时刻关注道路情况,当辅助驾驶系统遇到无法处理情况时,人类驾驶员要及时控制车辆。

世界模型PonyWorld®

虚拟司机驾驶能力不断提升的关键

小马智行世界模型PonyWorld是一个仿真系统,一座“虚拟驾校”。AI虚拟司机在世界模型中经历不同场景,持续训练改进驾驶技能。

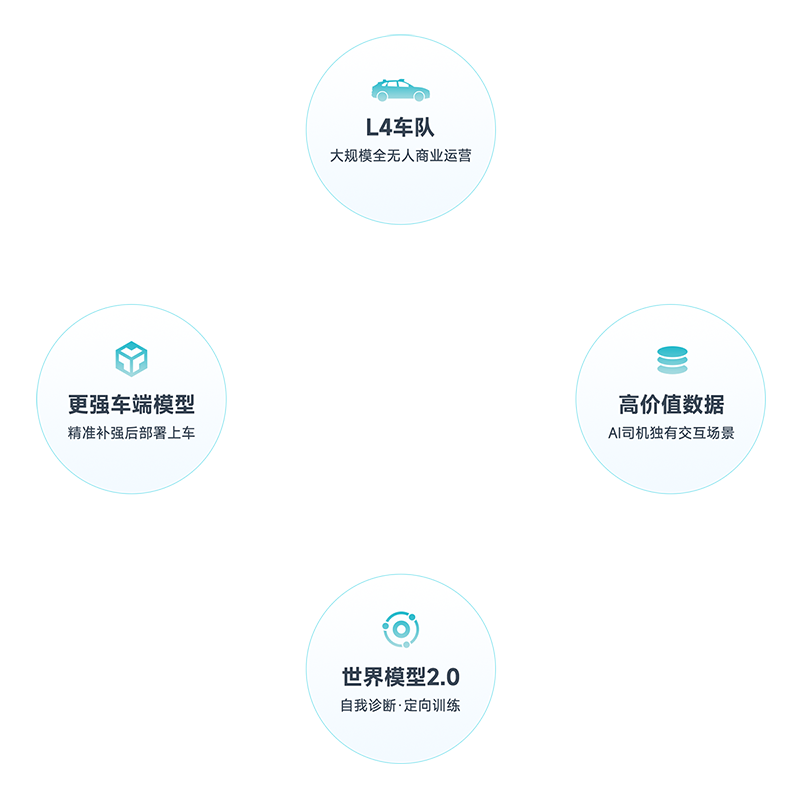
2020年前后,小马智行开始自研世界模型PonyWorld 1.0,自动驾驶技术路线进入强化学习阶段。PonyWorld 1.0,让虚拟司机驾驶能力超越人类,开得比人好。2026年,小马智行发布PonyWorld 2.0,让虚拟司机驾驶能力在远超人类后,开得比过去的自己更好。

世界模型PonyWorld 2.0
三大核心能力突破
  • Icon

    自我诊断能力

    结合小马智行车端模型的Intention(意图)语义层,实现对每一次驾驶决策的自动化回溯与归因分析。系统能够自动区分问题根源,并将诊断结果精准反馈至模型训练流程。

  • Icon

    定向进化能力

    基于自我诊断结果,PonyWorld 2.0能够自动识别世界模型精度不足的具体场景,并主动生成定向数据采集任务。

  • Icon

    训练效率跃升

    PonyWorld 2.0可根据车端模型的薄弱环节,在世界模型中自动生成针对性训练场景,大幅减少无效训练数据的存储与计算开销,显著提升每一轮迭代的效率和效果。

驾驶的本质是交通参与者之间意图的交互和博弈,
世界模型需要精准模拟各种情况

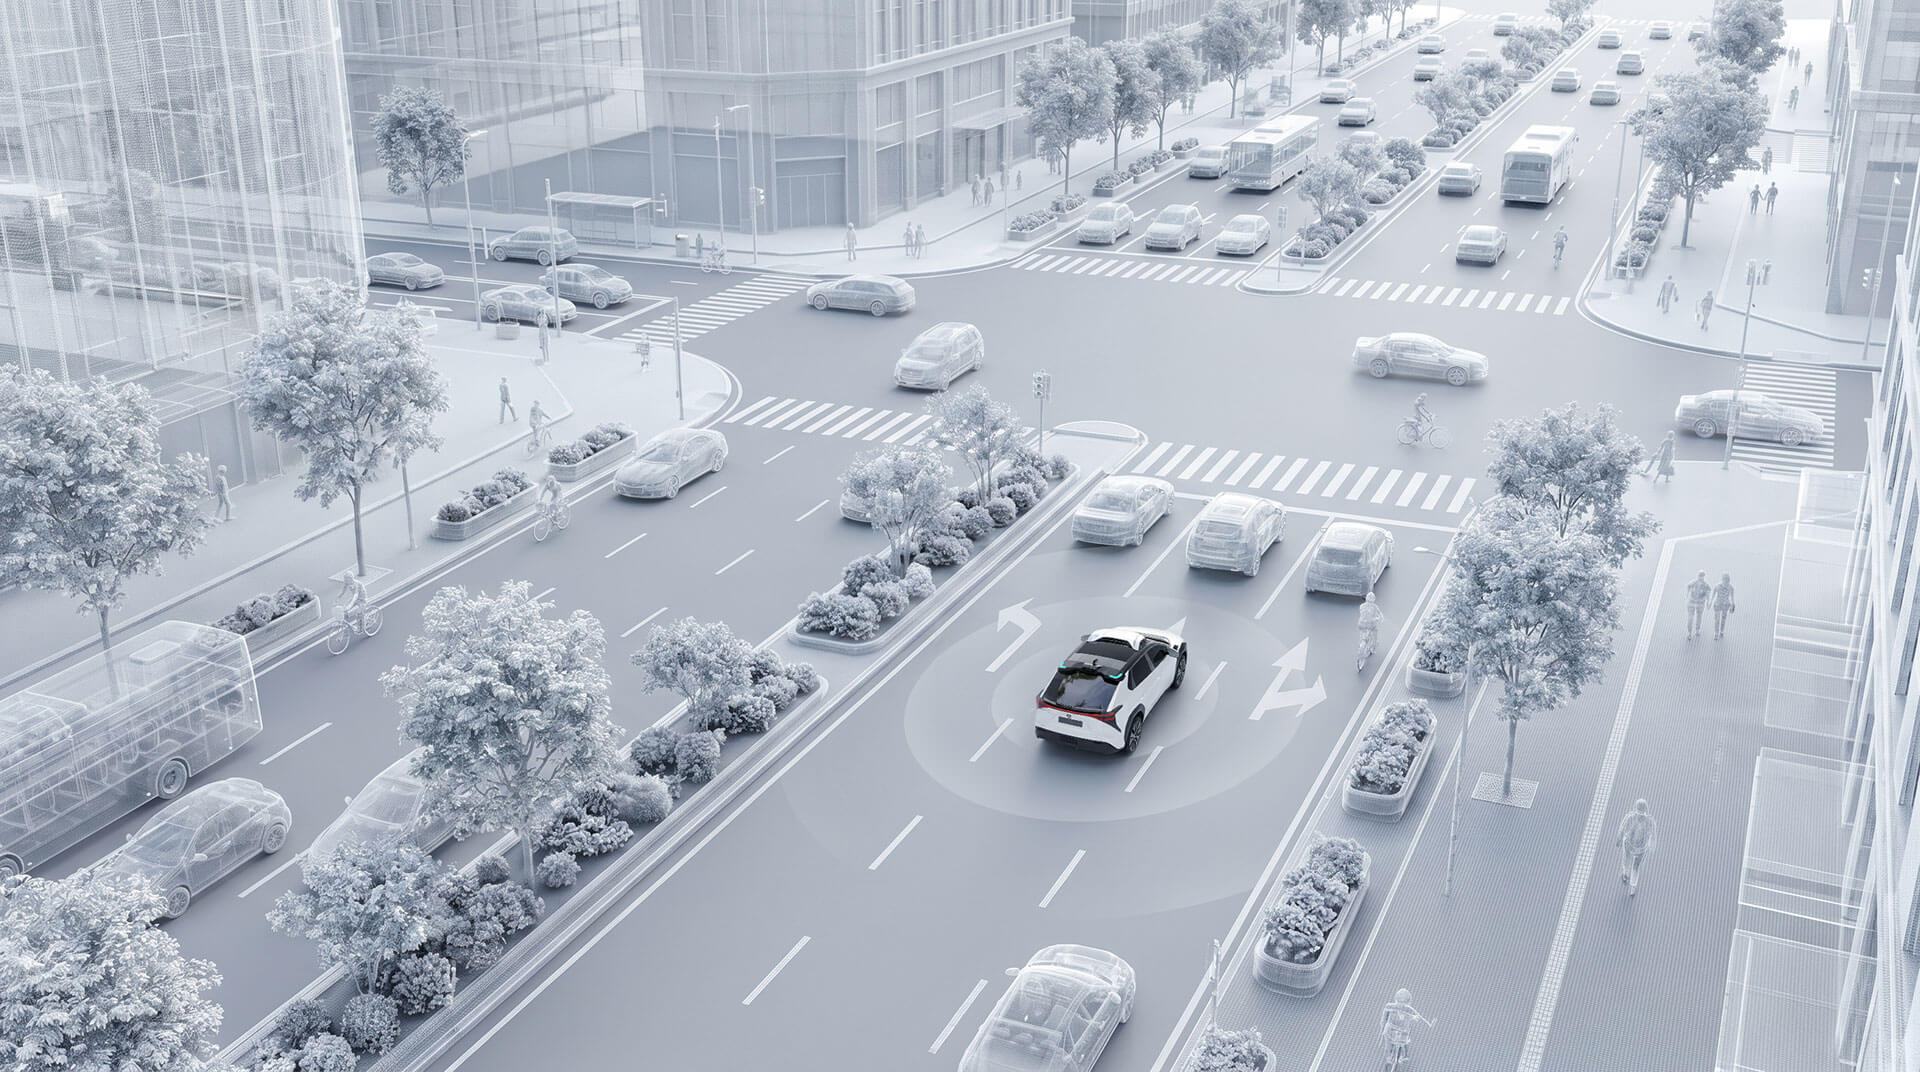
虚拟司机与其他交通参与者的行为会相互影响。世界模型需要精准模拟不同情况下其他交通参与者的行为,
确保在所有可能的结果下,虚拟司机都能安全驾驶。

Simulated scene 1
Simulated scene 2
Simulated scene 3

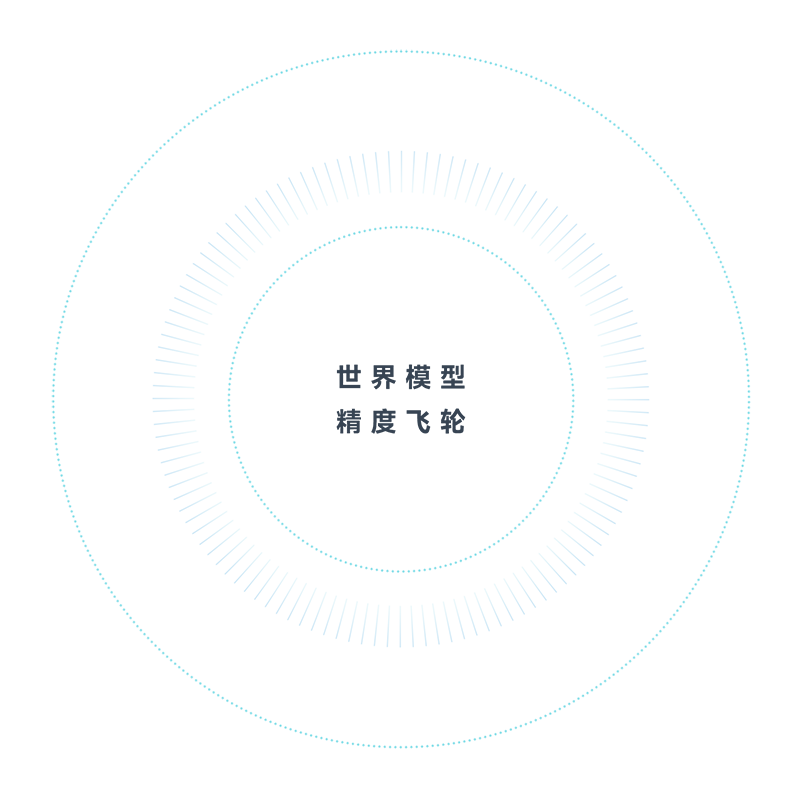
世界模型精度越高,
虚拟司机的驾驶能力和安全性越好

通过自我强化的精度飞轮,世界模型精度持续提升。

World Model
·严格的车规标准·

车规级是汽车产品质量的代名词。通过车规级标准,意味着元件和整车更稳定、更安全、使用寿命更长,成本也更低。目前,小马智行的自动驾驶产品已采用100%车规级零部件。

软件系统深度优化 Icon

软件系统深度优化

应对硬件标准变化,带领L4行业实现全车规级可靠性的“零突破”

车规级行业标准测试 Icon

车规级行业标准测试

车规级行业标准测试:电气、电磁兼容、气候、机械、化学、高加速寿命测试等

功能安全开发 ISO26262 Icon

功能安全开发 ISO26262

软硬件开发流程、质量管理体系等满足功能安全开发要求

·全面的冗余架构·

全方位安全保障

“安全为先(Safety First)”贯穿小马智行技术研发的每一处细节,也是一切工作开展的基本原则。L4级自动驾驶的安全性,不止于算法层面,更需要软硬件的全系统安全。

20+重安全冗余

保证系统、车辆、人员安全

Arrow Icon
7类
自动驾驶
软件系统冗余
  • 多重降级系统冗余
  • 故障检测与系统仲裁模块冗余
  • 系统间算法异构冗余
  • 系统间通信冗余
  • 系统间路径交叉验证冗余
  • 系统内定位、感知多传感器融合冗余
  • 系统内定位、感知、预测、路径规划、控制等多算法融合冗余
7类
自动驾驶
硬件套件冗余
  • 传感器FOV多重覆盖
  • 计算单元冗余
  • 定位传感器冗余
  • 蜂窝网络通信冗余
  • 冗余事故检测
  • 储存冗余
  • 传感器清洁冗余
5类
车辆平台
冗余
  • 驻车冗余
  • 转向冗余
  • 制动冗余
  • 电源冗余
  • 线控冗余
3类
车辆平台
冗余
  • 车外安全提示冗余
  • 手机近场通讯冗余
  • SOS呼救冗余

1000+项监控设计

随时掌握安全状态

  • 基于ISO26262全正向安全设计,千余项监控机制与Normal功能并行运行
  • 另有系统安全状态设计,全面分析系统失效形式及安全状态

多重降级策略

应对各种复杂场景

在复杂场景下,选择最优的MRM(最小风险策略)轨迹,
保证安全的同时,提高系统可用性

故障可运行能力(fail operational)

无人驾驶车在行驶过程中发生软件或硬件失效时,依然能够安全行驶,并择机在安全区域靠边停车,全程避免失控与碰撞风险,也要避免直接停在车道中间被追尾和阻塞交通的风险。

·安全的车队运营·

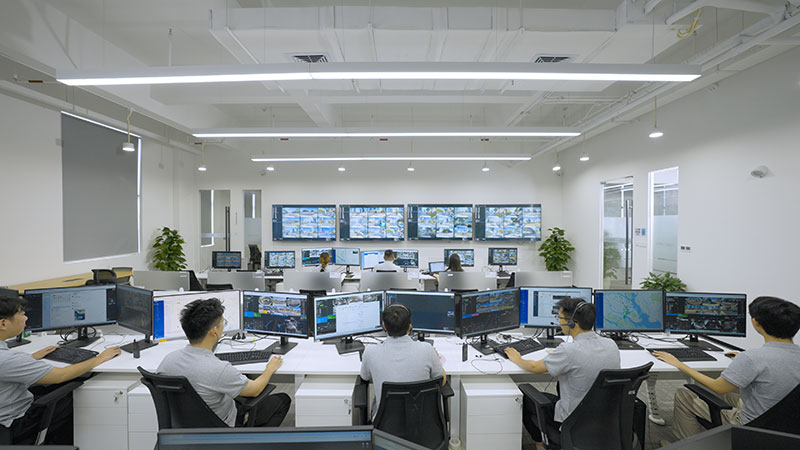
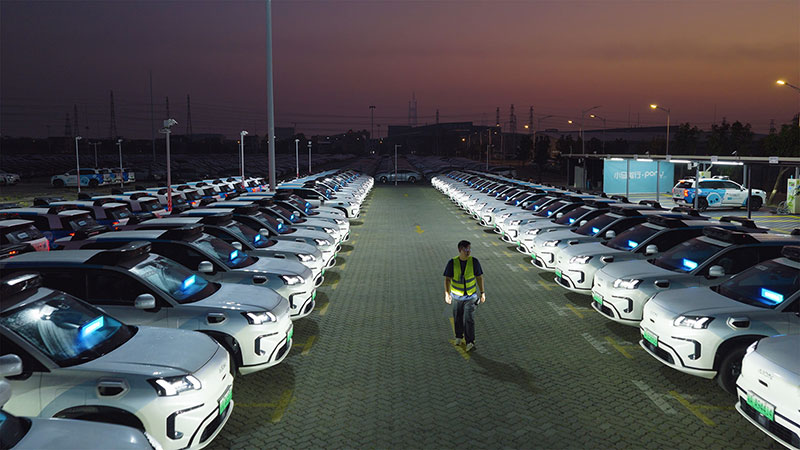
车队运营安全与单车安全同等重要。小马智行将安全网络覆盖整个运营区域,并通过预防、检测、响应三道防线保障车队大规模运营的安全性。

打一辆Robotaxi出发

footer
Close icon